Six-axis case packing at palletizing, na binuo para sa pagsasama ng linya
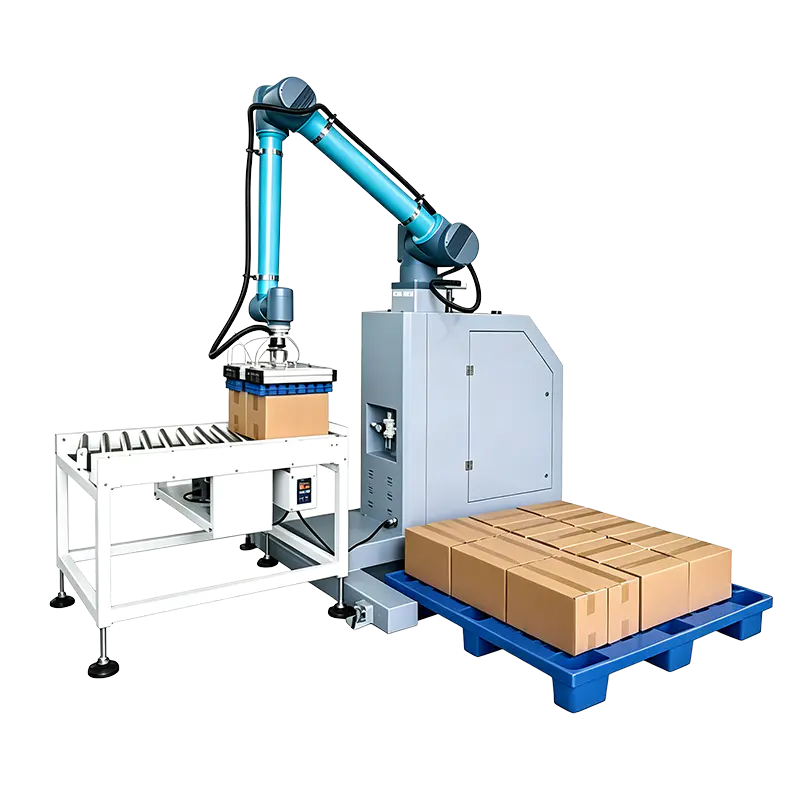
Binubuo ng Jiaxing K-Line Machinery Co., Ltd. ang Tagagawa ng Case Packing Robot serye bilang bahagi ng aming hanay ng System Equipment. Kami ay isang tagagawa ng China OEM Case Packing Robot at custom na supplier ng Case Packing Robot, at kino-configure namin ang bawat cell sa paligid ng format ng produkto, rate ng linya at layout ng halaman. Kasama sa serye ang mga collaborative na palletizing workstation at intelligent case packing system gamit ang anim na axis na collaborative na robotic arm na may matatalinong end-effector.
Ang kapasidad ng pag-load ay 30-60 kg; maximum na abot ay 1700-1900 mm; maximum na taas ng palletizing ay 2100–2600 mm. Ginagawa ng mga figure na ito na praktikal ang hanay para sa mga karton at naka-sako na produkto sa pagkain, parmasyutiko at pang-araw-araw na mga kemikal na halaman. Dahil ang robot ay bahagi ng isang kumpletong linya, isinasama namin ito sa mga upstream packaging machine, mga case sealers at conveyor upang bumuo ng ganap na awtomatikong pag-iimpake at mga linya ng produksyon ng palletizing.
Kung saan magkasya ang robot ng packing ng kaso
Ang kategorya ng Case Packing Robot ay sumasaklaw sa dalawang configuration ng platform. Pinipili namin ang platform ayon sa dami ng upstream automation at ang antas ng partisipasyon ng operator na inaasahan sa dulo ng linya.
Collaborative na palletizing workstation
Para sa mga linya kung saan pinangangasiwaan ng mga operator ang infeed, pagpapalit ng papag at paminsan-minsang interbensyon. Ang robot ay pumipili ng mga bag o karton mula sa infeed conveyor at inilalagay ang mga ito sa tinukoy na pattern ng layer.
Pinakamahusay na akma: mas mababang volume na mga linya, maraming laki ng pack, at mga site na nagdaragdag ng automation nang hindi pinapalitan ang buong linya.
Intelligent na case packing system
Para sa awtomatikong end-of-line na operasyon. Gumagana ang robot sa mga case erectors, conveyor, case sealers at inspection equipment, tumatanggap ng produkto mula sa upstream at pinamamahalaan ang mga pattern ng case o pallet sa gitna.
Pinakamahusay na akma: mataas na dami ng pagkain at pang-araw-araw na mga linya ng kemikal na may tuluy-tuloy na paglilipat at pinababang manual na paghawak.
Mga karaniwang posisyon sa linya:
- Produkto mula sa a Vertical Packaging Machine o awtomatikong premade pouch packing machine ay direktang inihahatid sa robot.
- Mga karton mula sa a Carton Sealing Machine maaaring palletize sa parehong cell.
- Maaaring ilagay ang robot bago o pagkatapos ng sealing ng case depende sa kung ang mga bag ay naka-pack muna sa mga case o direkta sa palletize.
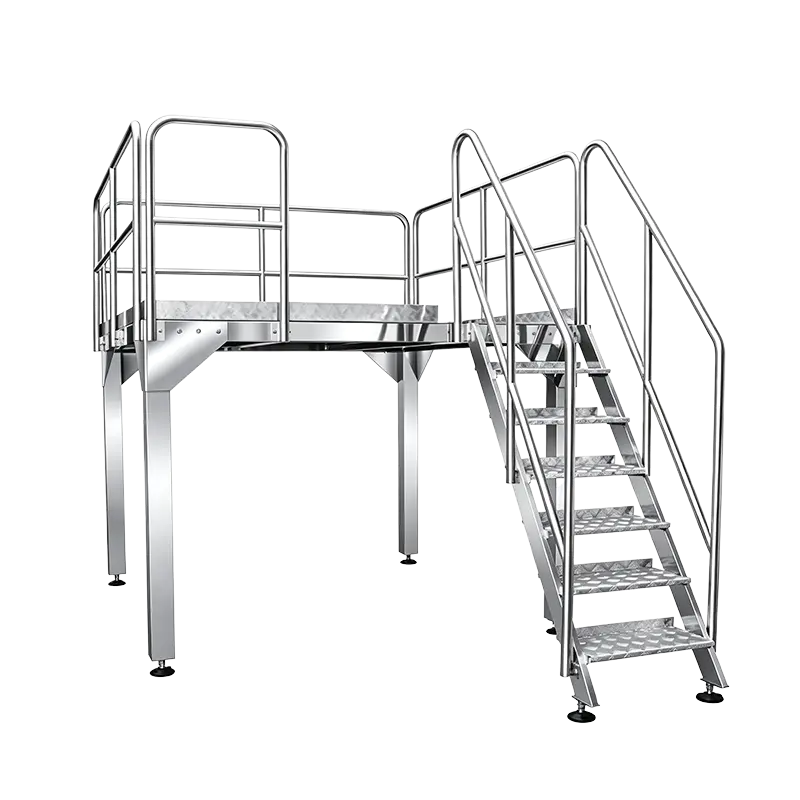
- Ang mga conveyor platform at outfeed conveyor ay itinugma sa robot na gumaganang sobre.
Mga karaniwang pagtutukoy ng system
| Parameter | Serye ng Case Packing Robot |
| Arkitektura ng robot | Six-axis collaborative robotic arm na may intelligent na end-effector |
| Kapasidad ng pag-load | 30–60 kg |
| Pinakamataas na abot | 1700–1900 mm |
| Pinakamataas na taas ng palletizing | 2100–2600 mm |
| Proteksyon ng enclosure | IP54 |
| Naka-install na kapangyarihan | 3.5–5 kW |
| Power supply | Isang yugto 220 V / 50 Hz |
| Komunikasyon | TCP/IP protocol |
| Imbakan ng recipe | Higit sa 1000 mga recipe na may Chinese/English na pagpapangalan at paghahanap ng recipe |
| Mga tampok ng programming | Intelligent na awtomatikong sampling na setting ng parameter, real-time na pagsasaayos ng bilis, AR virtual programming |
| Mekanismo ng cam | Groove cam structure sa 20CrMnTi, tigas HRC55-60 |
| Lubrication | Pinagsamang sistema ng pagpapadulas |
Ang repeatability ay hindi isang solong figure para sa bawat configuration. Ang huling halaga ay depende sa modelo ng robot, payload sa working point at end-effector mass. Kinukumpirma namin ang cycle time at repeatability para sa aktwal na stack pattern sa proposal.
Mga opsyon sa pagsasaayos at pagpili ng end-effector
Kino-configure namin ang robot sa paligid kung ano talaga ang nakakaabot sa end effector. Ang mga flexible na bag ay nangangailangan ng gripper o pag-aayos ng pagsipsip na tumutugma sa uri ng pelikula at texture sa ibabaw. Ang mga matibay na karton ay nangangailangan ng ibang contact face, lalo na kapag ang takip ay hindi ganap na nakasara.
- Mga produktong naka-bag: end effector na pinili ayon sa materyal ng bag, bigat, mga sukat at pagtatapos sa ibabaw.
- Mga karton: end effector na pinili ayon sa laki ng case, kondisyon ng takip at oryentasyon ng layer.
- Pallet pattern: ang mga pattern ng layer na batay sa recipe ay tumutukoy sa pickup, placement at interlayer handling.
- Pag-abot at pag-mount: ang posisyon ng base ay itinakda ng taas ng conveyor, posisyon ng papag at magagamit na espasyo sa sahig.
Ang throughput ay tinutukoy ng upstream line rate, payload, reach at end-effector cycle. Sinusukat namin ang robot laban sa mga target na bag bawat minuto o mga karton kada oras sa halip na isang teoretikal na maximum. Ang real-time na pagsasaayos ng bilis ay nagbibigay-daan sa system na sundan ang mga variation ng upstream na daloy nang hindi humihinto sa linya.
Mga kontrol, recipe at pagsasama ng automation
- TCP/IP communication protocol para sa PLC/HMI integration at line coordination.
- Higit sa 1000 recipe na may Chinese/English na pagpapangalan at paghahanap ng recipe para sa mabilis na pagbabago ng produkto.
- Intelligent automatic sampling parameter setting at real-time na pagsasaayos ng bilis upang mabawasan ang oras ng pagkomisyon.
- AR virtual programming para sa mga nakaplanong robot path at pagpapatunay ng layout.
Ang control architecture na ito ay ginagawang mas madaling isama ang robot sa mga kasalukuyang linya ng packaging. Imamapa namin ang signal handshake gamit ang upstream equipment para makatanggap ang robot ng pare-parehong daloy ng produkto at hindi huminto ang linya para sa mga pagbabago sa pattern.
Mekanikal na disenyo at pagpapanatili
Ang palletizing ay tumatakbo nang maraming oras, kaya ang wear resistance ay isang pangunahing kinakailangan sa disenyo. Gumagamit ang kagamitan ng mga istruktura ng groove cam sa 20CrMnTi na may tigas na HRC55-60 at pinagsamang mga sistema ng pagpapadulas. Ang kumbinasyong ito ay nagbibigay ng mataas na tigas, mataas na katumpakan at mataas na katatagan para sa patuloy na operasyon.
Binabawasan ng pinagsamang pagpapadulas ang mga regular na punto ng pagpapanatili. Kasama sa aming after-sales service system ang malayuang pag-troubleshoot at suporta sa mga ekstrang bahagi para sa mga pag-install sa ibang bansa. Tinutukoy ng handover file ang mga pagitan ng inspeksyon para sa robot cell at end effector.
Dekalidad na diskarte at suporta sa proyekto
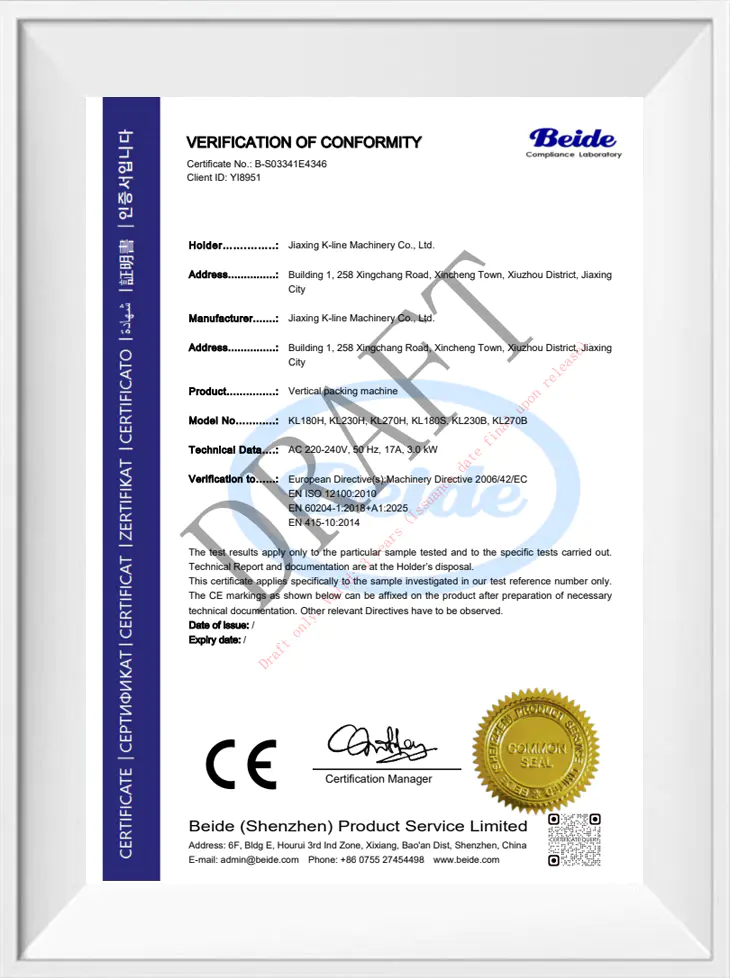
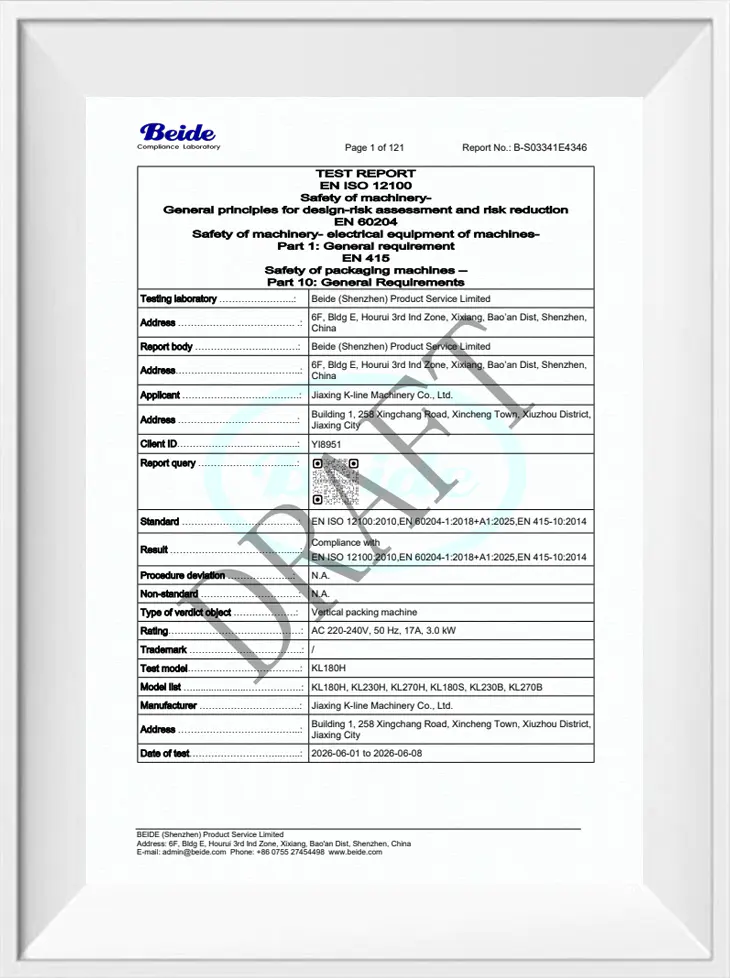
Pinangangasiwaan ng senior technical staff ang buong proseso mula sa R&D ng produkto at disenyo sa pamamagitan ng pagmamanupaktura. Kami ay isang direktang tagagawa at maaaring magsagawa ng pinagsama-samang disenyo at pagpapatupad ng turnkey ng full-plant automated packaging system. Kasama sa mga talaan ng sertipikasyon para sa hanay ng makinarya ang mga ulat ng draft ng pagsubok ng CE at mga patent ng modelo ng imbensyon/utility.
Para sa bawat robot cell, kasama sa file ng proyekto ang pagguhit ng layout, paglalarawan ng interface ng linya, listahan ng recipe at ang dokumentasyon ng pagsunod na naaangkop sa configuration. Nagbibigay ito sa pangkat ng pag-install ng isang solong sanggunian para sa pagpupulong, mga kable at pag-commissioning.
Impormasyong ginagamit namin para i-configure ang iyong solusyon
Upang maghanda ng angkop na panukala, kailangan namin ang mga parameter na tumutukoy sa robot working point at end effector.
- Produkto at pakete: mga sukat ng bag o karton, timbang, uri ng bag film o istilo ng karton.
- Rate ng linya: mga bag kada minuto o mga karton kada oras, pattern ng shift at inaasahang mga peak.
- Upstream na kagamitan: vertical packaging machine, premade pouch machine, checkweigher, metal detector at conveyor heights.
- Kaso at papag: laki ng kaso, mga layer bawat papag, pattern bawat layer, mga sukat ng papag at pinakamataas na taas ng pagkarga.
- Site: floor space, ceiling clearance, infeed/outfeed conveyor height, electrical supply at HMI language.
- Interface ng linya: umiiral na tatak ng PLC/PAC, pagkakaroon ng TCP/IP at mga kinakailangan sa signal handshake.
Batayan sa panukala: ginagamit namin ang data na ito para tukuyin ang abot, payload, end effector, set ng recipe at saklaw ng pagsasama ng linya. Ang quotation at teknikal na iskedyul ay nakabatay sa working point, hindi isang generic na robot package.
Mga madalas itanong
Ano ang pagkakaiba sa pagitan ng collaborative palletizing workstation at ng intelligent case packing system?
Parehong gumagamit ng anim na axis na collaborative na robotic arm. Ang palletizing workstation ay ang mas simpleng pag-aayos para sa pagpili at stacking; ang intelligent na case packing system ay nagdaragdag ng case handling at conveyor coordination na kailangan para sa awtomatikong end-of-line na operasyon. Pinipili namin ang platform batay sa rate ng linya at saklaw ng pagsasama.
Maaari bang isama ang robot sa aming umiiral na vertical packing machine at carton sealing line?
Oo. Gumagamit ang system ng TCP/IP na komunikasyon at real-time na pagsasaayos ng bilis upang gumana sa upstream packaging machine, conveyor at case sealers. Sa panukala, tinutukoy namin ang taas ng infeed, signal handshake at case o pallet pattern.
Anong mga uri ng produkto ang maaaring pangasiwaan ng robot na packing ng kaso?
Ang serye ay idinisenyo para sa mga karton at naka-sako na mga produkto sa mga industriya ng pagkain, parmasyutiko at pang-araw-araw na kemikal. Ang pagpili ng end-effector ay depende sa materyal ng bag, ibabaw ng produkto, timbang at mga sukat; Ang paghawak ng karton ay depende sa laki ng kaso at kondisyon ng takip.
Gaano karaming mga recipe ng produkto ang maaaring maimbak?
Higit sa 1000 mga recipe na may Chinese/English na pagpapangalan at paghahanap ng recipe. Ang matalinong setting ng parameter ng awtomatikong sampling at real-time na pagsasaayos ng bilis ay binabawasan ang pagbabago ng oras at paulit-ulit na manu-manong programming.
Anong impormasyon ng site ang kailangan mo para sa isang quotation?
Kailangan namin ng mga sukat at timbang ng produkto, rate ng linya, laki ng papag at pattern ng stack, taas ng conveyor, available na espasyo, clearance sa kisame, supply ng kuryente at mga upstream machine na nagpapakain sa robot. Gamit ang data na ito, iko-configure namin ang working point at end effector.
Anong patuloy na pagpapanatili ang kailangan ng robot?
Ang mga mekanismo ng groove cam ay gawa sa 20CrMnTi na may tigas na HRC55-60 at pinagsamang pagpapadulas, na nagpapababa ng mga nakagawiang grease point. Ang aming after-sales support ay sumasaklaw sa malayuang pag-troubleshoot at mga ekstrang bahagi; ang plano sa pagpapanatili sa handover file ay tumutukoy sa mga pagitan ng inspeksyon para sa robot cell at end effector.